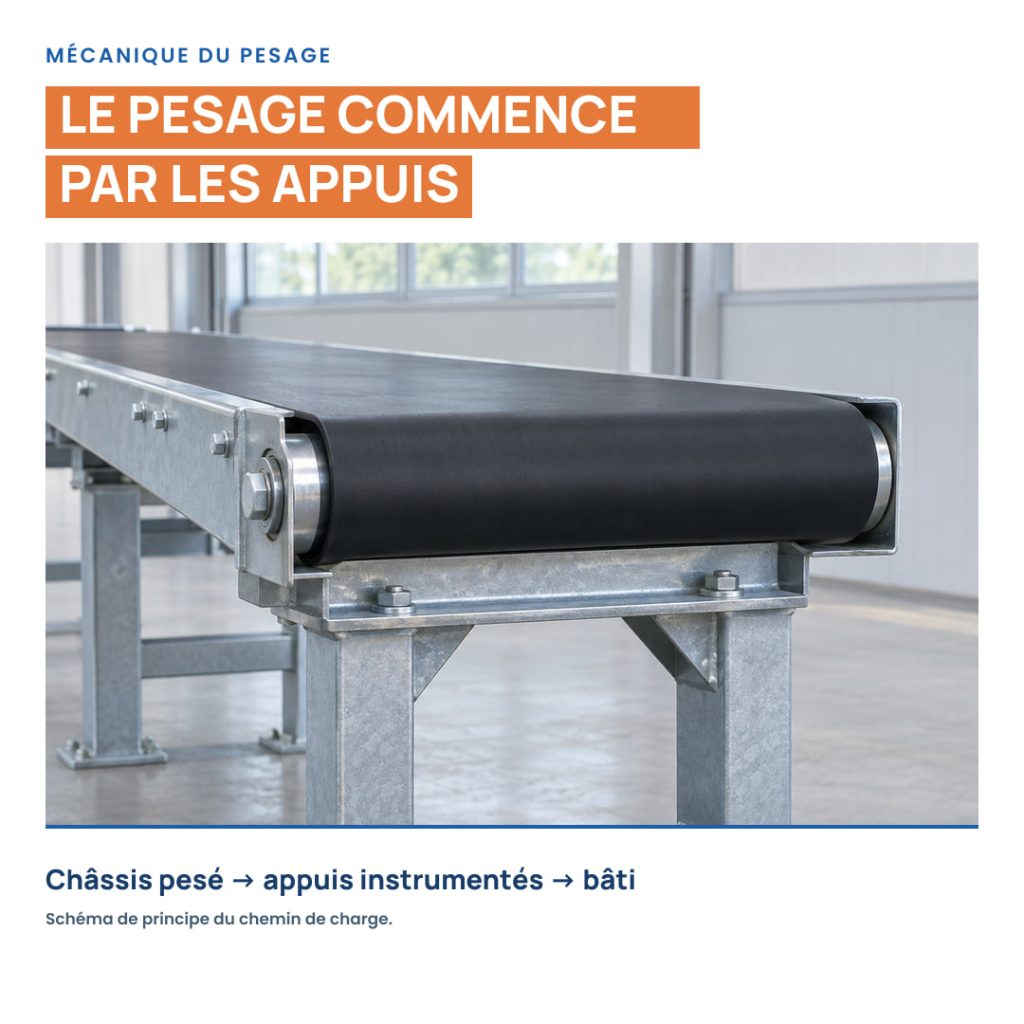
Vous devez alimenter un process avec une quantité de matière définie par heure. Pour atteindre cet objectif, il faut mesurer ce que transporte la bande, calculer le débit et, si nécessaire, corriger l’alimentation. La vitesse du tapis constitue une partie de cette information : à vitesse identique, une bande plus chargée transporte davantage de matière.
Cet article explique la différence entre peser, totaliser et réguler, puis la place du contrôleur eNod4-B de SCAIME dans cette chaîne.
Poids sur la bande, débit et quantité totale : trois résultats différents
La charge mesurée correspond à la matière supportée par la partie pesée du convoyeur. Elle s’exprime par exemple en kilogrammes. Le débit massique décrit la quantité qui passe par unité de temps : kg/s, kg/h ou t/h. Enfin, la quantité totalisée correspond à la masse transférée pendant une période.
Ces résultats répondent à trois questions : combien de matière est présente dans la zone de pesage ? À quel rythme est-elle transportée ? Quelle quantité a été transférée depuis le début du cycle ?
Une installation peut mesurer et totaliser sans commander la vitesse du tapis. Pour maintenir le débit autour d’une consigne, il faut en plus une boucle de régulation et un organe sur lequel agir.
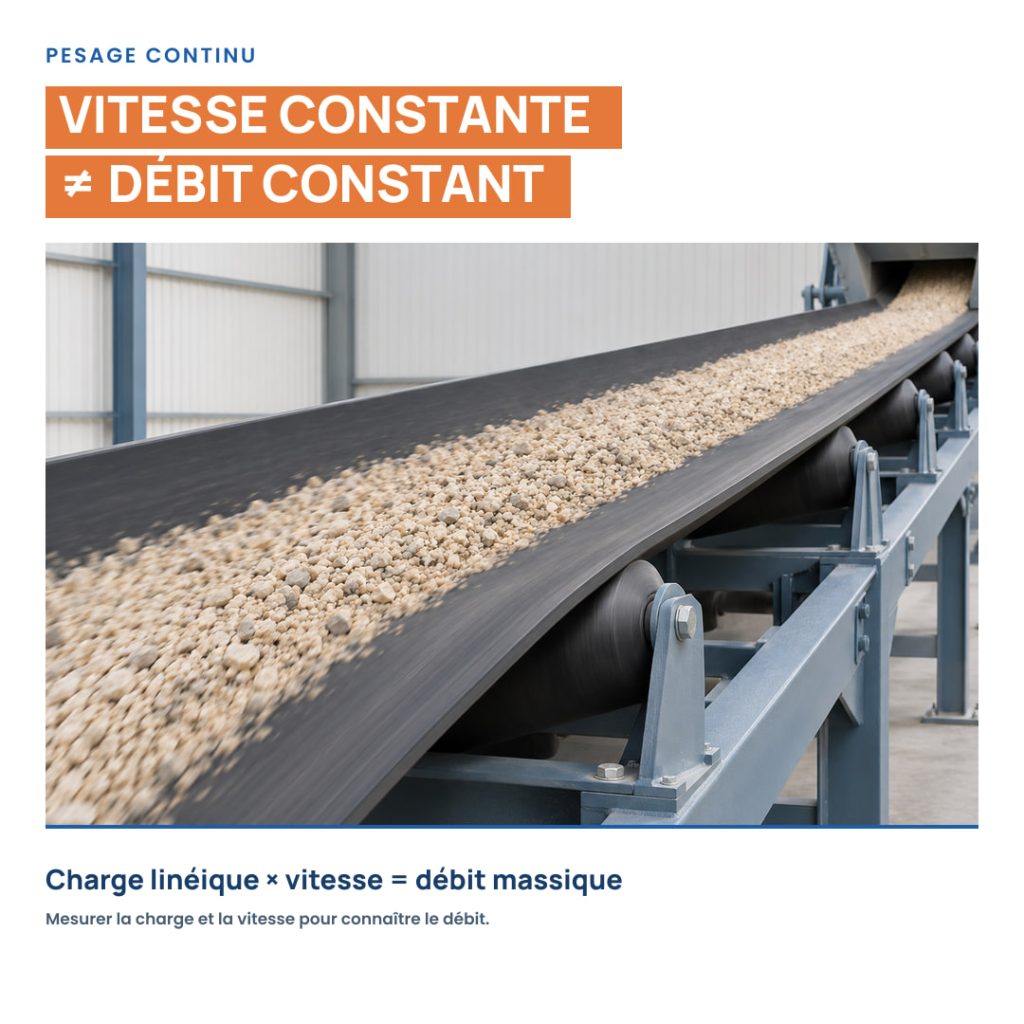
Comment passe-t-on d’une pesée à un débit ?
Déterminer une charge par mètre de bande
La mesure doit être ramenée à une longueur de pesage effective, définie par la mécanique et l’étalonnage du système. On obtient une charge linéique : une masse par unité de longueur, par exemple 10 kg/m.
Cette longueur n’est pas nécessairement la longueur visible d’une plateforme ou celle du convoyeur entier. Elle dépend du dispositif de pesage retenu. Son identification fait partie de la mise au point de l’installation.
Associer cette charge à la vitesse réelle
Si chaque mètre de bande transporte 10 kg et que 0,5 mètre passe chaque seconde, le débit vaut 5 kg/s.
Le calcul s’écrit : débit massique = charge linéique × vitesse de bande.
Avec une charge en kg/m et une vitesse en m/s, on obtient des kg/s. Pour convertir ce résultat en t/h, on le multiplie par 3,6.
Dans cet exemple pédagogique, 10 × 0,5 × 3,6 = 18 t/h. Il ne s’agit pas d’une performance annoncée pour une installation ARM.
Comprendre pourquoi la vitesse seule ne suffit pas
Si la charge linéique passe de 10 à 12 kg/m alors que la vitesse reste à 0,5 m/s, le débit passe de 18 à 21,6 t/h. Le tapis tourne à la même vitesse, mais transporte 20 % de matière supplémentaire par unité de temps.
Inversement, une vitesse stable ne compense pas automatiquement une alimentation irrégulière. La mesure du débit doit donc tenir compte à la fois de la charge et du déplacement de la bande.
Totaliser une quantité n’est pas maintenir un débit constant
Le totalisateur additionne les quantités transportées au cours du temps. Si le débit reste à 18 t/h pendant 30 minutes, la masse transférée est de 9 tonnes.
Mais deux séquences différentes peuvent donner le même total : 18 t/h pendant une heure, ou 12 t/h pendant une demi-heure puis 24 t/h pendant une demi-heure. Dans les deux cas, 18 tonnes sont transférées ; le process n’a pas reçu la matière au même rythme.
Il faut donc définir le besoin : suivre la quantité produite, atteindre une quantité totale au chargement, ou stabiliser l’alimentation instantanée d’un équipement. Ces objectifs peuvent être associés, mais ils ne se confondent pas.
Comment fonctionne la régulation PID ?
La consigne, la mesure et la commande
La consigne est le débit demandé. La mesure indique le débit calculé à partir du pesage et de la vitesse. Le régulateur compare les deux et utilise leur écart pour calculer une commande.
Si le débit mesuré est inférieur à la consigne, la correction doit conduire à augmenter le débit. La commande physique à appliquer dépend toutefois de l’installation : variation de vitesse du convoyeur ou action sur l’approvisionnement en matière. Il faut vérifier le sens d’action et la réponse du process.
À quoi correspondent P, I et D ?
L’action proportionnelle réagit à l’écart présent. Plus cet écart est important, plus sa contribution à la correction augmente, selon le gain réglé.
L’action intégrale tient compte de l’accumulation de l’écart dans le temps. Elle sert notamment à réduire un écart durable entre mesure et consigne.
L’action dérivée tient compte de l’évolution de l’écart, ou de la mesure selon l’algorithme. Elle peut contribuer à amortir la réponse ; sa sensibilité au bruit doit être considérée. Une application peut fonctionner avec une régulation PI, sans action dérivée.
Le réglage consiste à obtenir une réponse compatible avec le procédé. Une correction trop énergique peut provoquer des oscillations ; une correction trop lente laisse persister les écarts. Il n’existe donc pas un réglage unique valable pour tous les convoyeurs.
Pourquoi la mécanique et la mesure restent déterminantes
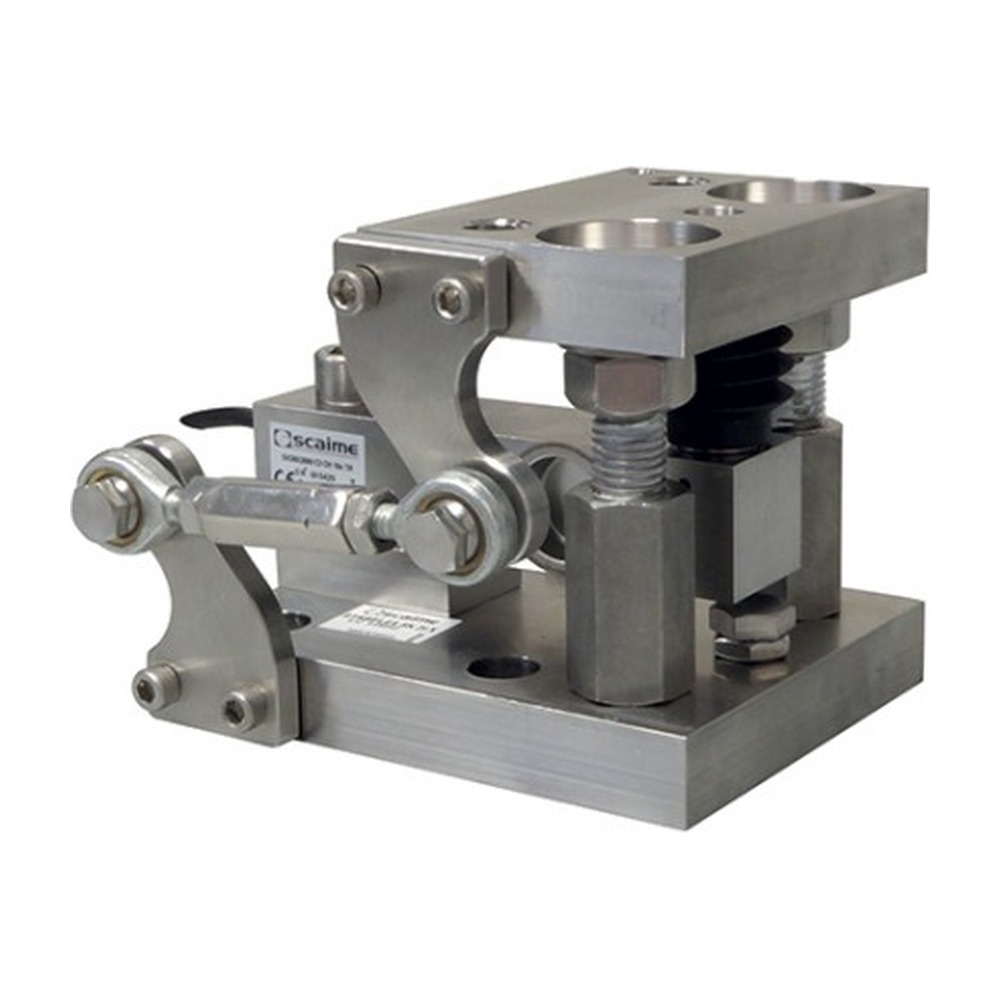
Le régulateur travaille avec l’information qu’il reçoit. Si une liaison mécanique perturbe la charge transmise aux capteurs, ou si l’information de vitesse ne représente pas correctement le déplacement de la bande, le calcul du débit est affecté.
Il faut aussi distinguer l’acquisition rapide d’un signal et la rapidité de réaction du process. Après une modification de l’alimentation, la matière met un certain temps à atteindre la zone pesée. Le filtrage peut également retarder l’évolution de la mesure utilisée.
Avant de régler la boucle, on vérifie donc la tare, l’étalonnage, la cohérence de la vitesse et le comportement de l’installation à différents régimes. Un réglage PID ne remplace pas ces vérifications.
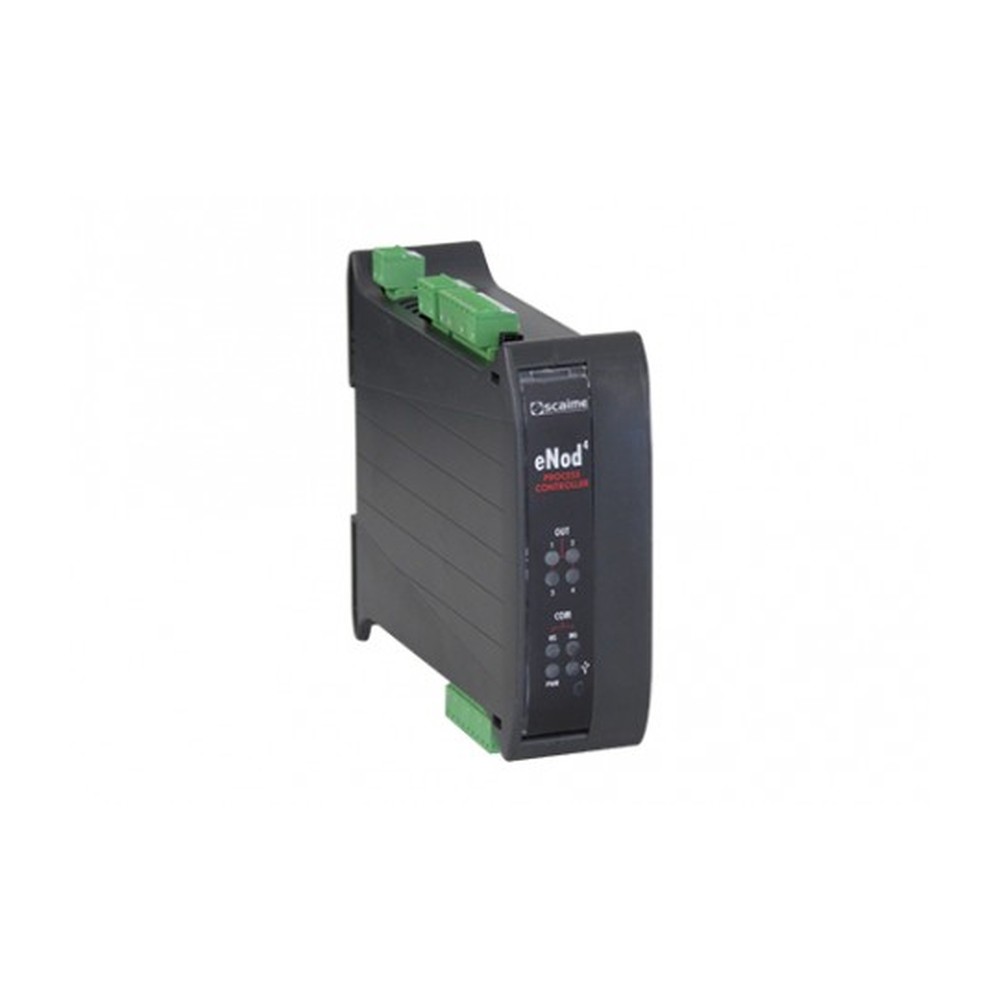
Ce que propose l’eNod4-B de SCAIME
SCAIME présente l’eNod4-B pour les bascules intégratrices et les doseurs à bande. Il prend en charge le calcul du débit, la totalisation et une régulation PID avec fonction de réglage automatique. La commande peut agir sur la vitesse ou sur l’approvisionnement selon l’architecture retenue.
La page eNod4-B DIN identifie l’entrée de vitesse de bande et la sortie analogique comme des éléments de l’option IO+. Les communications automate se choisissent également selon la version. Ces points doivent être vérifiés sur la référence commandée, pas seulement sur le nom de la gamme.
Le réglage automatique constitue une fonction d’aide à la mise au point. La réponse obtenue et les écarts admissibles doivent encore être vérifiés sur le procédé réel.
Préparer votre projet avec ARM
Pour définir la solution, transmettez la matière transportée, les débits minimum et maximum, la consigne souhaitée, la géométrie du convoyeur et ses vitesses de fonctionnement. Précisez aussi l’organe commandable et les interfaces de l’automate.
Définissez séparément la tolérance sur le débit et celle sur le total transféré, avec la durée sur laquelle vous souhaitez les vérifier. Nous pouvons alors examiner la chaîne de mesure, le calcul et la régulation en fonction du même objectif.
FAQ
Peut-on réguler un débit sans faire varier la vitesse de bande ?
Oui, si l’architecture permet d’agir sur l’approvisionnement en matière. La solution dépend du process et de l’actionneur disponible.
Un débit de 18 t/h signifie-t-il que 18 tonnes ont déjà été transférées ?
Non. C’est un rythme de transfert. La masse totale dépend de sa durée et des variations du débit.
Le PID garantit-il la quantité finale ?
Non. Le résultat dépend de la mesure, des conditions de fonctionnement et du réglage. La quantité totalisée et la tolérance de débit doivent être vérifiées séparément.
Pourquoi mesurer la vitesse réelle plutôt que se fier à une consigne moteur ?
Le calcul doit représenter le déplacement effectif de la bande. Le choix de la mesure de vitesse et son montage se vérifient dans l’étude du convoyeur. Un codeur est souvent la meilleure solution. Retrouvez l’ensemble de nos solutions POSITAL sur notre site internet.